Open GGOOAI 开源项目

项目解读
README 精简 · 1 个月前更新这个项目是什么?
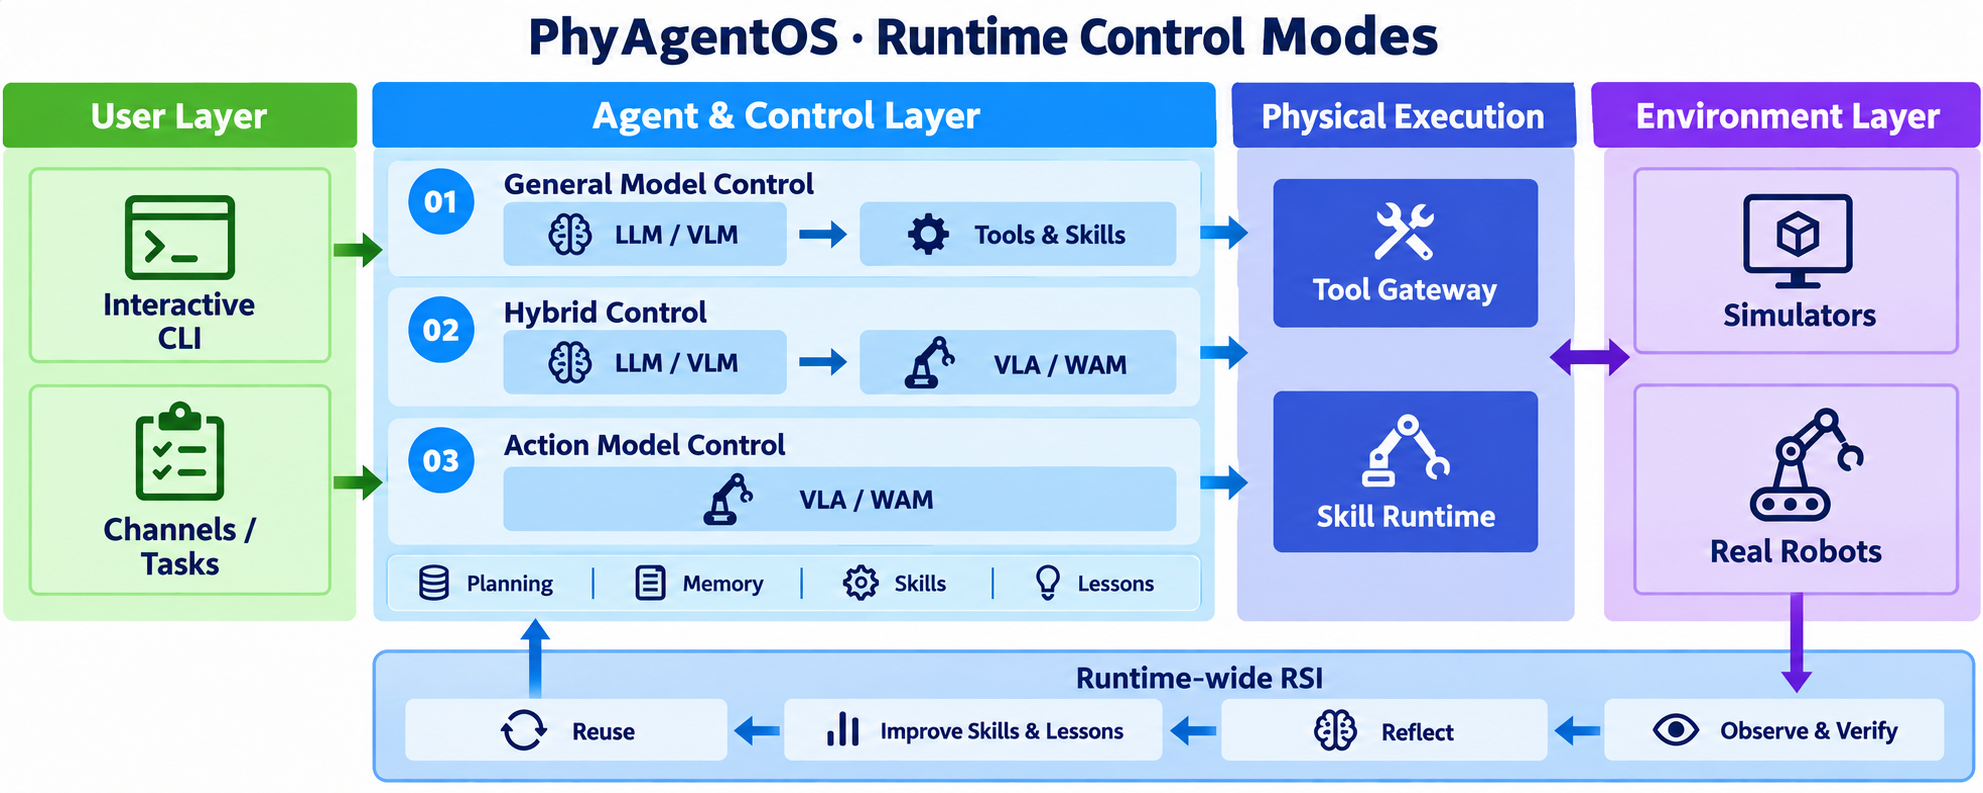
面向具身任务的智能体框架,用于规划工具调用并通过执行记录、图像或机器人状态证据验证目标是否达成,支持任务审计、恢复、重规划和经验复用。典型用途包括模拟环境及真实机器人中的物体操作、任务验证与工作流改进。
解决了什么问题?
公开资料暂未说明。
可以用来做什么?
公开资料暂未说明。
README 已更新,当前暂时展示上一版摘要。
正在读取最新信息…
正在读取评论…
Open GGOOAI 开源项目面向具身任务的智能体框架,用于规划工具调用并通过执行记录、图像或机器人状态证据验证目标是否达成,支持任务审计、恢复、重规划和经验复用。典型用途包括模拟环境及真实机器人中的物体操作、任务验证与工作流改进。
公开资料暂未说明。
公开资料暂未说明。
README 已更新,当前暂时展示上一版摘要。
来自公开新闻、社区讨论、RSS 与 X 的相关信息。
暂时还没有采集到相关动态。
按时间倒序,每位访客 5 分钟可发送一次。
还没有评论。